AW139 호이스트 중 로터는 왜 나무에 닿았나|단독 조종·10ft Clearance·OPLS와 CRM의 교훈
AW139 VH-TJF 호이스트 사고의 10ft·20ft 장애물 이격과 승무원 감시 공백을 분석합니다. ATSB·CASA·Toll·Leonardo에 직접 질의한 경과와 ATSB 조사책임자 확인을 통한 사고 당시 OPLS 미장착 사실을 2026년 10월 추가 반영했습니다.
자료 검증: 최초 2026년 10월 18일, 공식 이메일 회신 반영 2026년 10월 21일. ATSB AO-2026-002(2026-05-19), CASA 자료, Leonardo OPLS 기술자료와 함께 ATSB 조사 관계자의 직접 확인을 반영했습니다. 공개 조사보고서, 별도 이메일 회신, 필자의 안전관리 분석은 구분하며 실제 임무에는 해당 운항사의 승인 절차가 우선합니다.
AW139 호이스트 사고의 핵심은 승무원 숫자보다 장애물 감시의 연속성이다. 이 글은 로터와 나무 사이의 여유가 약 10ft로 줄어든 상황에서 감시 공백이 어떻게 생겼는지 살펴본다. OPLS는 레이저를 이용한 장애물 근접 감지 보조장비이며, CRM은 승무원의 의사소통·역할분담·협업을 뜻한다. 장비의 존재와 임무에 필요한 감시 능력은 구분해서 읽어야 한다.
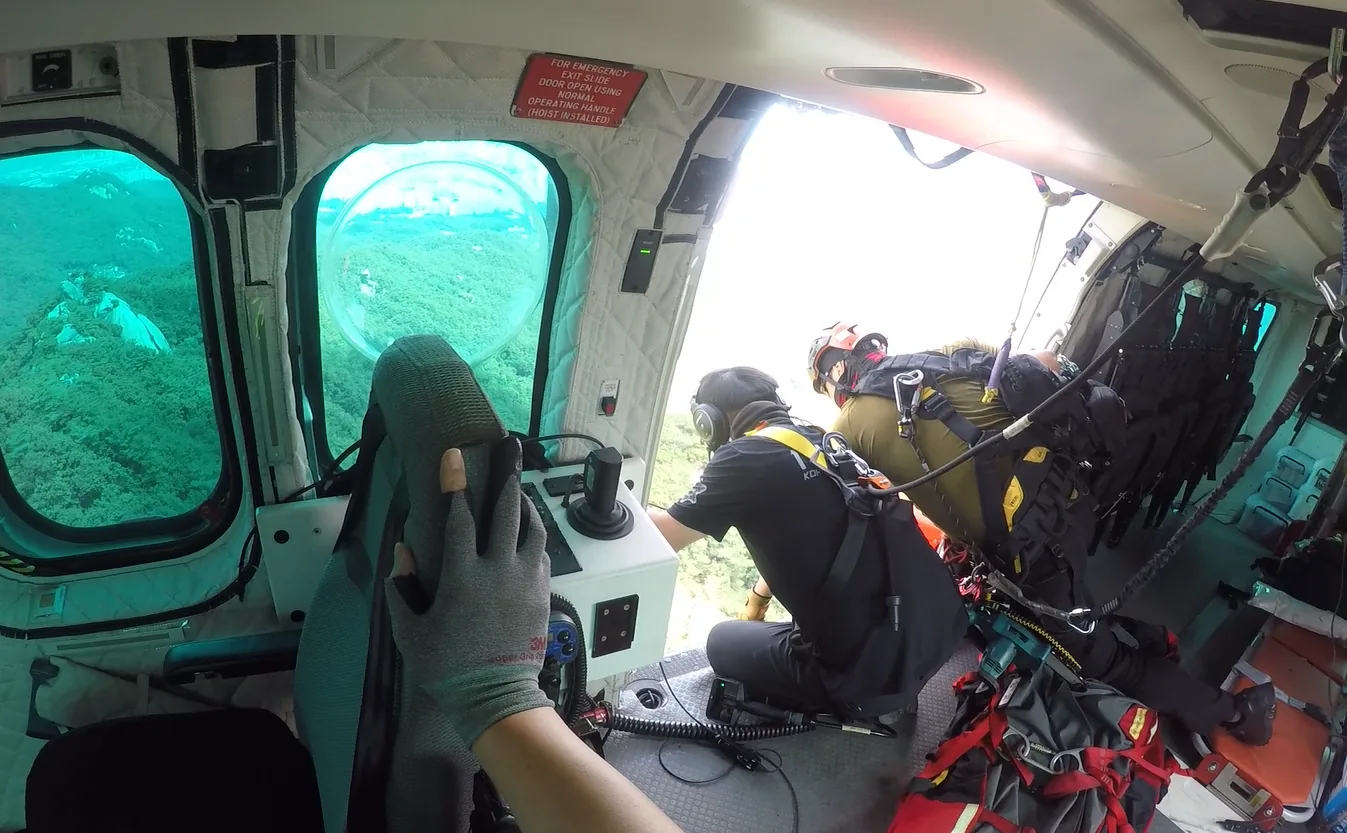
AW139 호이스트 사고, 왜 복수의 승무원이 있어도 장애물을 놓쳤을까
2026년 1월 5일 호주 Snowy Mountains에서 한 명의 조종사가 운항하던 AW139 헬리콥터가 구조호이스트 중 인근 나무에 메인로터를 접촉했다. 항공기에는 총 4명이 탑승했고, 기장 혼자 조종간을 잡았다. 객실에는 호이스트를 운용하는 항공승무원인 Air Crew Officer(ACO), 하강 구조를 준비하는 구급대원(Paramedic), 의료를 담당하는 의사(Doctor)가 있었다. 사고 이후 모두 안전하게 착륙했고 부상자는 없었다. 그러나 사고 원인은 조종사 한 명의 기량만으로 설명하기 어렵다.
ATSB는 사고 기여요인으로 조종사의 사각지대에 가장 가까운 나무를 둔 상태에서, ACO가 호이스트 준비를 위해 내부로 주의를 돌리고 장애물 감시 책임이 조종사에게 넘어간 뒤, 좌측 드리프트를 적시에 인지·수정하지 못한 상황을 제시했다. 핵심은 누가 자리에 앉았느냐보다 감시공백을 만들어낸 승무원 구조와 단계적 작업전환이다.
사고가 발생한 날짜는 2026년 1월 5일, 호주 ATSB 최종보고서 발표일은 5월 19일이다. 오늘 새로 발생한 사고가 아니라 현재 Lab의 산악·호이스트 안전 콘텐츠를 심화하기 위해 공식 조사자료를 재분석한 글이다.
공식 출처: ATSB AO-2026-002 최종보고서 · ATSB 사고조사 보도자료.
한 명의 Pilot, 한 명의 ACO — ‘2명이 앞좌석에 있었다’는 설명의 함정
출발 당시 기장은 앞 오른쪽 좌석, ACO는 앞 왼쪽 좌석에 앉았다. 그러나 ACO는 두 번째 조종사가 아니며, 임무가 진행되면서 객실로 이동해 좌우 문을 오가며 장애물을 확인하고 호이스트 작동과 구조대원의 위치를 관리했다. 사고 당시 항공기의 비행조종 책임은 조종사 한 명에게 있었다.
기장은 군항공에서 17년간 복무한 교관 경력자였으며 총 6,880시간, AW139 약 2,065시간을 비행했다. ACO 역시 군항공 6년 경험과 AW139 관련 운항경험이 있었다. 이 정도 경력이 있었는데도 사고가 일어났다는 사실은 경력 숫자가 시스템의 관측 사각과 업무중첩을 자동으로 해결하지 못한다는 점을 보여준다.
현장에 숙련된 ACO가 있다는 것은 매우 중요한 방어선이다. 그러나 ACO가 구조장비 운용·브리핑·환자 확보·호이스트 케이블 감시를 동시에 맡는 순간, 조종사를 도와 왼쪽 후방의 장애물을 전담 감시할 수 없게 된다. 승무원 수가 네 명이라는 사실과 장애물을 전담 감시하는 능력이 네 배라는 사실은 같지 않다.
약 200kg 과중량에서 시작된 임무계획 — 기체 성능도 이미 변수였다
ATSB 보고서는 처음 임무구역에 접근할 때 승무원이 호이스트 임무 대비 약 200kg 초과할 것으로 예상해 우선 수색비행으로 연료를 소모한 뒤 Power Check를 다시 실시했다고 기록했다. 이후 기장은 의사를 기내에 유지한 상태에서도 출력여유가 충분하다고 판단했다. 이 과정을 생략하고 기체가 실제로 200kg 과중량 상태에서 호이스트를 강행했다고 쓰면 부정확하다.
문제의 계곡에서는 바람과 지형 때문에 낮은 위치에서 Recirculation이 발생해 출력요구량과 조종입력이 늘어났다. 기장이 낮은 호버로 조정하고 탈출 방향을 계곡 아래쪽으로 잡은 판단에는 나름의 목적이 있었지만, 그 과정에서 왼쪽 뒤의 가지가 조종석 사각에 놓이는 환경이 형성됐다. 충분한 성능여유와 주변 장애물에 대한 시각적 감시는 서로 다른 방어선이다.
관련 글: Hover Margin·OEI로 보는 실제 헬기 성능.
사고 직전 10ft — 실제 숫자와 20ft 기준을 정확히 구분하자
기장이 최종 위치를 잡았을 때 ACO는 가장 가까운 나무를 메인로터 디스크보다 높고, 좌측 후방 7~8시 방향에서 측방 약 10ft(약 3.0m) 떨어진 장애물로 보고했다. 이는 기체 중심에서 나무까지 10ft가 아니라 로터 디스크와 나뭇가지의 측방 여유라는 의미다. 조사보고서에는 초기 접근 단계의 약 20ft 장애물 정보도 기록돼 있으므로 두 거리를 같은 시점의 수치로 혼동해서는 안 된다.
사고 이전 운항사 매뉴얼은 원칙적으로 수평 로터 여유 20ft(약 6.1m)를 요구했지만, 주간에 이미 호버가 확립된 경우 더 적절한 호이스트 위치를 확보하기 위해 10ft까지 축소하는 예외를 허용했다. 따라서 당시 약 10ft의 위치 선정이 자동으로 운항사 기준 위반이라고 볼 수는 없다.
사고 후 운항사는 그 예외를 없애고 모든 조건에서 최소 20ft 측방 여유를 적용하도록 절차를 강화했다. 이는 해당 사업자의 후속 개선기준이지 전 세계 모든 AW139에 법적으로 공통 적용되는 숫자가 아니다. 또한 실제 필요한 안전여유는 기종·장애물의 높이와 운동·시계·바람·감시역량에 따라 추가로 커질 수 있다.
AW139의 OPLS — 실제로 장애물 거리를 보여주는 장비가 있다
Leonardo의 항공교육 공식자료는 OPLS(Obstacle Proximity LiDAR System)라는 장비를 설명한다. 메인로터 허브에 배치하는 LiDAR 센서 3개와 별도 조종석 표시장치를 사용해 헬기의 주변을 360도로 관찰하고, 메인·테일 로터와 주변 장애물 사이의 거리를 약 25m(80ft) 이내 범위에서 제시하도록 설계된 선택적 안전장비다. 제조사 자료에 따르면 AW139 기종에는 2014년부터 적용됐다.
이러한 장비는 근접 장애물에 관한 거리 단서를 제공하는 선택장비다. 2026년 10월 20일(KST) ATSB가 조사책임자(Investigator-In-Charge)에게 확인한 뒤 보내온 직접 회신에 따르면, VH-TJF에는 사고 당시 OPLS 개조장비가 장착되어 있지 않았다. 따라서 이 사고에서 조종사가 OPLS를 통해 10ft를 읽었거나 해당 장비가 경고를 놓쳤다는 해석은 성립하지 않는다. 최초 공개보고서만 검토했을 때의 ‘장착 미확인’ 판단을 새 공식 확인에 맞춰 수정한다.
보고서의 10ft·20ft는 ACO가 확인·보고한 장애물 이격 및 운항사 매뉴얼 기준이며 OPLS의 레이저 측정값이 아니다. 사고 당시 장비 미장착이 확인되었으므로 해당 기체의 OPLS 교정·경고·센서 스캔 평면 작동 여부를 사고의 실제 기여요인으로 분석할 수 없다.
LiDAR와 OPLS의 정확한 약어: LiDAR는 통상 Light Detection and Ranging(빛을 이용한 거리·위치 측정)으로 풀어 쓰며, Leonardo의 OPLS 개발자료에서는 Laser Imaging Detection and Ranging이라고 기술한다. OPLS는 Obstacle Proximity LiDAR System으로, 초음파나 레이더고도계가 아니라 레이저 반사시간을 이용해 로터 주변의 장애물을 표시하는 선택장비다.
OPLS의 기술적 제한 — 스캔 평면 밖 장애물은 탐지하지 못할 수 있다
AgustaWestland가 영국 CAA에 공개한 기술자료는 OPLS가 LiDAR 센서의 스캔 평면 안에 있는 장애물만 표시하고, 그 평면 위·아래의 장애물 정보는 측정하지 못한다고 명시한다. 이번 사고의 가장 가까운 나뭇가지는 메인로터 디스크보다 높은 곳에 있었다. 따라서 만약 장비를 설치했더라도 이 가지가 센서 평면과 교차했는지는 별도 검증 없이 알 수 없다. ‘OPLS가 있으면 반드시 이 사고를 막았을 것’이라는 단정은 기체 형상·자세·센서 위치·장애물 높이에 관한 증거가 없어 성립하지 않는다.
사고기 VH-TJF의 실제 장착 상태는 무엇으로 확인할 수 있나
최초 공개자료 검토 단계에서는 OPLS 장착 여부를 확정할 수 없었다. 공개된 사고보고서와 기단소개, 사진에는 사고 시점의 개별 기체 장착상태가 명시되지 않았기 때문이다. 이에 2026년 10월 18일 ATSB 등 네 기관에 항공기 등록번호 VH-TJF와 제작번호 MSN 31710을 특정해 문의했다. 10월 20일(KST) ATSB의 Paul Sadler(Head of Engagement and Influence)는 조사책임자(IIC)에게 확인한 결과 사고 당시 OPLS 개조장비는 장착되지 않았다고 명시적으로 회신했다. 따라서 이 항목은 이제 ‘사고 당시 미장착 — ATSB 조사책임자 확인에 근거한 이메일 답변’으로 정정한다. 이 회신은 장비 일반 성능이나 다른 AW139의 구성까지 확인한 것은 아니다.
확인 가능한 공식 원문: Leonardo OPLS 2014 인증 발표 · 영국 CAA 보관 AgustaWestland OPLS 기술발표(PDF, 특히 7~10쪽) · ATSB VH-TJF 최종보고서 · 운항사 Toll 공식 기단소개.
OPLS가 달려 있어도 조종사 한 명에게 감시를 모두 맡길 수 있을까
이 사고를 분석할 때는 두 가지 독립된 한계를 함께 봐야 한다. 첫째, 센서의 물리적 감지 한계다. OPLS는 주변을 수평 방향으로 360도 살피더라도 모든 높이의 장애물을 3차원으로 빠짐없이 식별하는 장비는 아니다. 사고 당시 문제가 된 나뭇가지는 로터 디스크보다 위에 있었으므로 실제 센서 스캔 평면에 걸렸는지 확인이 필요하다. 둘째, 사람의 업무부하와 시야의 한계다. 한 명의 조종사는 산악계곡에서 호버 위치, 기체자세, 출력여유, 바람, 구조임무 진행상황을 동시에 관리한다. 호이스트를 담당하는 ACO가 객실 안의 준비작업으로 주의를 전환하면, 조종사에게 보이지 않는 측후방 장애물 감시를 안정적으로 보완할 인적 방어선이 약해질 수 있다.
이번 사고기에는 OPLS가 장착되지 않았으므로, 장비의 실제 경고 실패나 스캔 평면 제한을 이 사고의 원인으로 지목할 수 없다. OPLS의 감지 범위와 높이 제한은 다른 기체의 장비 도입·운용 시 유의할 일반적인 기술적 논점이다. 장비 도입 여부와 무관하게 승무원의 연속적 외부감시, 명확한 Callout, Hover Reference, 이탈계획이 중요하다는 안전관리 교훈은 그대로 남는다.
따라서 필자가 제기하는 질문은 ‘AW139이 단독 조종으로 인증됐는가’가 아니라 ‘나무가 많은 좁은 산악지형에서 실제 호이스트를 수행하는 동안 한 명의 조종사와 ACO의 업무분담만으로 필요한 시야와 판단능력을 지속적으로 보장할 수 있는가’이다. 두 번째 조종사, 별도의 훈련된 장애물 감시 역할, 기술적 근접경고, 위험도가 더 낮은 호이스트 위치, 중단·재계획 절차 등을 함께 위험평가해야 한다. 두 번째 조종사도 모든 사각을 자동으로 없애지는 못하며, 특정 구성의 적절성은 실제 임무별로 판단해야 한다.
2026년 10월 추가 검증|ATSB·CASA·운항사·제조사에 직접 물었다
최초 글을 작성할 때 가장 큰 미해결 질문은 단 하나였다. “선택장비인 OPLS가 이 사고 항공기 VH-TJF(MSN 31710)에 실제로 설치되어 있었는가?” 공개 보고서에 없다는 이유만으로 장착 또는 미장착을 단정하지 않기 위해, 필자는 2026년 10월 18일 사고조사기관 ATSB, 호주 항공안전 규제기관 CASA의 항공기 인증 담당 부서, 사고기 운항사 Toll Helicopters, 기체 제조사 Leonardo Helicopters 등 네 곳에 개별 서면 질의를 보냈다. 이 문의는 한국 소방청을 대표하는 공식 질의가 아닌, 필자의 독립적인 항공안전 교육 목적의 사실확인이다.
ATSB(호주 교통안전국): 조사책임자를 통한 장착 여부 확인. 10월 20일 한국시간 수신한 회신에서 Paul Sadler(Head of Engagement and Influence)는 Investigator-In-Charge(IIC)와 확인했다고 밝히며, 사고 당시 AW139 VH-TJF에는 OPLS 개조장비가 장착되지 않았다고 답했다. 이는 접수 자동응답이 아니라 구체적인 기체의 사고 당시 장착상태를 확인한 실질적인 답변이다. 다만 별도의 새로운 사고조사 보고서나 공식 보도자료가 발행되었다는 뜻은 아니다.
CASA(호주 민간항공안전청): 문의 접수 및 이관. 10월 19일 한국시간 Airworthiness & Engineering Branch의 행정 회신으로 접수번호 AEB2026-19416을 받았고, 관련 부서로 전달되었다는 안내를 받았다. 이는 접수 확인이지 장착 여부에 대한 기술적 확인은 아니다. Toll Helicopters(운항사): 직접 질의했으나 10월 21일 확인 시점까지 구체적인 답변은 확인되지 않았다. Leonardo Helicopters(제조사): 기술문의 메일을 발송했지만 수신 메일함 용량 초과(554 5.2.2)로 반송되어 정상 접수로 간주할 수 없다.
이렇게 네 기관의 상태는 서로 다르다. ‘발송’, ‘접수’, ‘반송’, ‘조사책임자 확인을 통한 답변’을 같은 무게의 공식 확인으로 취급하지 않았다. 현재 사고 당시 OPLS 미장착이라는 사실 판단의 직접 근거는 ATSB의 회신이다. 수신한 기관 이메일의 전문과 개인 Gmail 주소는 공개하지 않고, 사실확인 결과와 공개 사고보고서의 안전 메시지만 요약해 기록한다.
ATSB가 다시 강조한 안전 교훈|탈출 경로와 감시 가능한 이격거리
이번 답변에서 ATSB는 조사보고서의 안전 메시지를 다시 강조했다. 제한공간에서의 호버링은 이탈할 수 있는 경로(Escape Path)를 함께 고려해야 하고, 최소 장애물 이격거리 적용은 가장 가까운 장애물을 적절히 훈련받은 승무원이 실제로 지속 관찰할 수 있는 경우에 제한해야 한다. 그 감시가 불가능하다면 실행 가능한 범위에서 더 큰 안전여유를 확보해야 한다. 이는 조종사 사각지대의 장애물에 대한 감시 책임을 단순히 말로 넘겼다고 해서 실제 감시 능력까지 이전되는 것은 아니라는 뜻이다.
필자의 해석으로는, 산악 SAR·Hoist 임무의 핵심 질문은 ‘최소 기준을 맞췄는가’가 아니라 ‘가장 가까운 장애물을 지금 누가 계속 볼 수 있는가’이다. ACO가 구조장비에 집중하는 단계에는 감시 공백이 없는지 사전에 역할을 재구성하고, 필요하면 위치를 바꾸거나 호이스트를 중단해 안전여유를 다시 확보해야 한다. 이 부분은 ATSB의 사실확인 답변을 기초로 한 필자의 안전관리 적용 의견이며 별도 규제 명령은 아니다.
업데이트 기록: 2026.10.18 공개 조사자료 검토와 4개 기관에 질의 → 2026.10.19 CASA 접수 확인 → 2026.10.20 ATSB의 사고 당시 미장착 확인 → 2026.10.21 본문 정정 및 추적내용 보강. 향후 새로운 서면 기술자료가 수신되면 확인 수준을 구분해 추가 수정할 예정이다.
PI 계기는 로터 이격거리를 보여주는 장비가 아니다
ATSB 보고서에는 조종석 계기에 표시된 PI(Power Index)가 기록된다. PI는 엔진 토크·온도·가스발생기 속도를 결합해 엔진 출력상태와 한계를 보여주는 표시방식이며, 장애물과 로터 사이의 수평거리 계기가 아니다. 사고 당시 PI가 녹색과 황색 영역 사이에서 변했고 보정 중 순간적으로 한계를 넘었다는 기록은 기체의 출력·비행상태 분석에 관한 것이다.
이처럼 비슷한 이름의 ‘표시계’가 여러 종류일 수 있으므로 Power Index, 레이더고도계, OPLS는 각각 목적이 다르다는 점을 분명히 해야 한다. 레이더고도계가 지면까지의 높이를 제공한다고 하더라도 항공기 왼쪽 뒤의 나무까지의 측방거리나 로터와의 충돌여유를 직접 제공하는 장비라고 볼 수 없다.
호이스트 내부 점검을 시작한 순간 장애물 감시 책임은 누구에게 있었나
ACO는 왼쪽 문을 닫기 전에 가장 가까운 나무를 확인하고, Doctor에게 창문 너머 장애물을 가리키며 지켜봐 달라고 요청했다. 이후 ACO가 구조사와 함께 호이스트 절차와 장비 상태를 확인하겠다고 선언했고, 조종사는 외부 감시를 맡겠다고 응답했다. 그러나 그 장애물은 기장의 시야 바깥이었다.
훈련받은 의사는 왼쪽으로 움직임이 시작되는 것을 느꼈지만, 구조사를 하강시키기 전의 안전 관련 브리핑을 중단시키면 안 된다고 생각했다. 해당 의사의 훈련에는 항공기 장애물과의 간격을 평가해 정식 Clearance를 제공하는 역할이 포함돼 있지 않았다. 이 때문에 ‘관찰’과 ‘훈련된 승무원이 제공하는 안전거리 판단’을 같은 기능으로 계산할 수 없다.
결국 ACO가 장애물 관찰을 다시 맡기도 전에 기체가 왼쪽으로 흘렀고, 뒤늦게 오른쪽으로 이동하라는 호출이 반복됐다. 그 순간 메인로터가 나무에 접촉했다. ATSB는 바로 이 감시 책임이 이양된 시간대의 사각과 드리프트 미수정을 주요 기여요인으로 보았다.
조종사가 한 명인 것 자체를 문제 삼을 수 있을까 — 인증과 임무적합성을 구별해야 한다
AW139은 승인된 조건에서 Single-Pilot 운용이 가능한 항공기다. 따라서 조종사 한 명이라는 사실만으로 모든 운항이 불법이거나 구조 임무 수행이 불가능하다고 주장할 수는 없다. 반면 산악 좁은 계곡·호이스트·높은 장애물·구조대원의 케이블 작업·출력여유 관리가 동시에 발생하는 임무에서 두 번째 조종사가 위험을 줄일 수 있는 운영상의 방어선인지를 묻는 것은 타당하다.
호주 CASA는 ‘대형헬기 단독/복수 조종’ 위험프로필에서 실제로 AW139 운용자의 문제 제기를 다뤘다. CASA는 인증이 단독 조종을 허용하더라도 임무 위험, 야간 환경, 조종사 업무부하, 외부 시각단서의 질을 고려해 추가 조종사 배치가 위험을 줄이는지 운영자가 평가해야 한다고 설명한다. 법적으로 가능한 최소 승무원 편성과 특정 고위험 임무에 충분한 편성은 다른 질문이다.
특히 2022년 ATSB REPCON 보고서 RA2021-00038에서도 AW139 Single-Pilot NVG Winching에 관한 위험 우려가 정리됐다. 다만 그 사례는 야간 NVG 맥락이고, 이번 사고는 주간 산악호이스트이므로 동일한 사건처럼 결합하거나 야간 보고서로 주간 사고의 원인을 입증해서는 안 된다.
두 번째 조종사가 있을 경우 정상적으로 설계된 역할분담을 통해 기체 제어·계기감시·외부 상황판단 부담을 나눌 수 있을 가능성은 있다. 그러나 좁은 계곡에서 조종석 좌우 시야 자체가 제한되며, 추가 조종사의 중량이 Hover Margin에 영향을 줄 수도 있다. 또 추가 조종사가 배치됐다면 반드시 사고를 막았을 것이라는 반사실적 확정도 할 수 없다. 중요한 것은 임무별 승무원 구성의 위험평가와 충분한 외부 감시 수단을 실제로 보장하는가다.
공식 참고: CASA — Dual or Single Pilot Operations · ATSB REPCON — Single-Pilot NVG Winching.
Safety Call을 방해로 오해하는 조직은 안전문화를 다시 봐야 한다
의료진이 왼쪽 이동을 인지하고도 ACO가 진행 중이던 브리핑을 방해하고 싶지 않았다는 대목은 중요하다. Sterile Cockpit은 중요하지 않은 대화를 줄여 집중을 돕는 원칙이지, 임박한 항공안전 위험을 알리는 호출까지 금지하는 규칙이 아니다.
조직은 의사나 구조대원이 정확한 거리를 측정할 자격이 없더라도 ‘이상 이동이 감지된다’, ‘장애물이 가까워 보인다’는 사실을 명료하게 전달할 수 있도록 훈련할 필요가 있다. 그러나 자격이 없는 관찰자에게 로터와 장애물 사이의 실제 안전거리 인증을 맡겨서도 안 된다.
운항사는 사고 이후 긴급한 우려를 구두로 상향 전달하는 훈련을 강화하고, 최소 장애물 여유 및 오류에 관대한 호버 참조점 선정 원칙을 보완했다. 두 번째 조종사를 추가하지 않더라도 위험정보 전달 체계와 승무원 역할분담을 개선할 수 있지만, 이것이 승무원 구성을 재검토하지 않아도 된다는 뜻은 아니다.
Error-Tolerant Hover Reference와 Escape Path는 모두 필요하다
승무원은 처음 위치를 선정할 때 계곡 아래쪽을 향하게 해 탈출방향을 확보했다. ATSB는 이 경로가 실제로 로터 접촉 직후 비행을 전환해 빠져나올 수 있게 했다고 설명한다. 적절한 Escape Path를 확보한 판단은 구조임무 안전의 중요한 방어선이었다.
그러나 한편으로 기장이 안정적인 Hover Reference를 유지할 수 있는지, 그리고 잘못된 위치변화가 생기더라도 주변 장애물에 충분한 여유가 있는지 다시 판단해야 했다. 사고 이후 운항사는 Escape Path나 Downwash 우려보다 오류에 관대한 호버 기준점 선택을 강조하는 지침을 발표했다.
이는 하나의 안전요소가 다른 요소를 대신할 수 없다는 뜻이다. 좋은 탈출방향은 충돌 이전의 근접 장애물 모니터링을 대체하지 못하고, 좋은 성능여유는 안정적인 외부 시각기준을 대체하지 못한다.
단독 조종 위험을 평가할 때 실제로 검토할 6가지 질문
- 산악 계곡에서 기장에게 보이지 않는 측후방 장애물은 누가 전담 감시하는가?
- ACO가 호이스트·의료 관련 브리핑을 할 때 그 감시가 끊어지지는 않는가?
- 가능하면 별도의 조종사·훈련된 승무원·기술적 장애물 감지 보조수단을 어떤 조합으로 활용할 것인가?
- 고도·기상·중량·성능을 고려할 때 2명의 조종사가 실질적인 방어선인가, 추가 중량과 훈련 부담의 trade-off는 무엇인가?
- 기체가 1~2m 이동하는 상황에서 누구나 즉시 위험을 말할 수 있으며 긴급 호출을 억제하는 문화적 장애는 없는가?
- 안전한 호버 기준점과 탈출경로를 동시에 갖추지 못할 때 임무를 중단하거나 대체 방식을 선택하는가?
이 목록은 CASA 또는 ATSB가 제시한 일률적인 의무 체크리스트가 아니라, 해당 기관의 운항승인·기종 절차에 따라 FRAT와 CRM에 반영할 수 있는 일반적 검토 프레임이다.
조종실과 객실의 주요 정보가 어떻게 흘렀는가
| 단계 | 조종사 | ACO/객실 | 안전교훈 |
|---|---|---|---|
| 접근 | 출력·위치·탈출경로 확보 | 좌우 문에서 장애물 확인 | 호버 위치 변화 시 재평가 |
| 최종 호버 | 기체 위치 유지 | 7~8시 나무 약 10ft 보고 | 측후방 사각과 거리여유 분리 평가 |
| Hoist 준비 | 외부 Scan 책임 수용 | 장비·브리핑, 의사가 장애물 관찰 | 책임은 이전됐으나 시야·자격은 이전되지 않음 |
| 드리프트 | 좌측 이동 미인지 | 의사 우려, 이후 ACO 긴급 호출 | 위험보고 즉시성·Callout 훈련 필요 |
| 접촉 직후 | 탈출경로로 전진비행 | 구조사 회수와 교신 | Escape Path 사전계획의 가치 |
FAA 구조호이스트 클러치 AD와는 무엇이 다른가
이번 AW139 사고는 구조호이스트 클러치 결함이나 호이스트 케이블 파손으로 발생했다는 조사가 아니다. 항공기와 장애물 사이의 거리, 객실 승무원의 작업전환, 호버 이동과 안전경고 전달이 핵심이다. 별도로 발표된 FAA AD 2026-17-05는 일부 구조호이스트 조립체의 Overload Clutch 규격 부적합 가능성을 다루는 감항성 지시다.
두 사례를 함께 읽으면 호이스트 안전은 장비의 신뢰성만으로도, 조종사의 숙련도만으로도 완성되지 않는다는 사실이 선명해진다. 비행안전·구조장비·Crew Coordination이 동시에 필요하다.
함께 읽기: 헬기 호이스트 구조의 실제 · Multi-Crew Mission과 CRM.
FAQ|AW139에는 20ft를 보여주는 장애물 계기가 원래 있나
일부 AW139에는 OPLS 같은 LiDAR 기반 장비를 선택적으로 설치할 수 있다. 그러나 ATSB가 2026년 10월 조사책임자에게 확인해 직접 회신한 결과, 사고 당시 VH-TJF에는 OPLS 개조장비가 장착되지 않았다. 매뉴얼에 적힌 20ft는 해당 운항사의 Rotor Clearance 운영기준이지 모든 AW139의 계기 설정값이 아니다.
FAQ|왜 두 번째 조종사가 없었나
ATSB는 해당 운항이 단독 조종사·ACO·Paramedic·Doctor 구성으로 이뤄졌음을 기록했으나, 해당 사업자가 왜 별도의 조종사를 배치하지 않았는지까지 단일한 원인으로 확정하지 않았다. AW139의 승인상 단독조종 가능 여부와 특정 복합 구조임무의 승무원 편성 적합성은 별도 검토사항이다.
FAQ|그럼 조종사 혼자 호이스트를 하면 불법인가
그렇다고 단정할 수 없다. 기종 인증, 운항형태, 주야간·NVG 운항, 해당 운항사 승인·위험평가에 따라 판단해야 한다. CASA는 위험도와 운용환경에 따라 추가 조종사 편성이 위험을 줄이는지 운영자가 평가해야 한다는 입장을 명시한다.
결론|주어진 경력과 인원보다 중요한 것은 감시가 끊기지 않는 시스템이다
이 사고는 약 6,880시간의 경력을 가진 숙련 조종사가 겪은 사건이다. 호이스트 운용에 익숙한 ACO와 의료진이 함께했지만, 로터와 가장 가까운 장애물을 자격을 갖춘 승무원이 계속 모니터링하지 못하는 시간이 생겼다. 그 짧은 공백에서 기체가 좌측으로 움직였고 로터가 나무에 접촉했다.
산악구조 임무에서 조종사 한 명이 충분한가에 관한 의문은 감정적인 비난이 아니라 실질적인 안전질문이다. CASA도 인정한 위험평가 영역이며, 충분한 감시·시각기준·승무원 구성과 자동화 장비를 조합해 어떤 안전여유를 확보할 것인지 다뤄야 한다. 두 번째 조종사가 만능해법은 아니지만 고려 자체를 배제하는 것도 안전관리라고 하기 어렵다.
새로운 기술이 있을 때는 실제 장착 여부를 확인해야 하고, 운항 기준이 바뀌었을 때는 사고 전과 후의 규정을 구분해야 한다. 직접 볼 수 없는 위험은 누가 어떤 방식으로 알려줄지 결정해야 한다. 안전은 허가된 최소인원이 아니라 임무에 필요한 충분한 능력으로 평가돼야 한다.
Make each second count.
Captain Phil.
Phil KIM

댓글 0
첫 댓글을 남겨보세요.